服务咨询电话:
138 5317 5528
138 5317 5528
在非标自动化集成产线当中,机器人自动上下料系统是整线的核心流转枢纽,像模压托盘激光穿孔 + 自动锁螺丝一体化项目,就是依靠这套系统串联起多台工艺设备,完成工件跨工位搬运、工序衔接。很多客户只看到机器人抓取工件,却并不了解整套系统内部如何实现设备之间上下协调、信号交互。
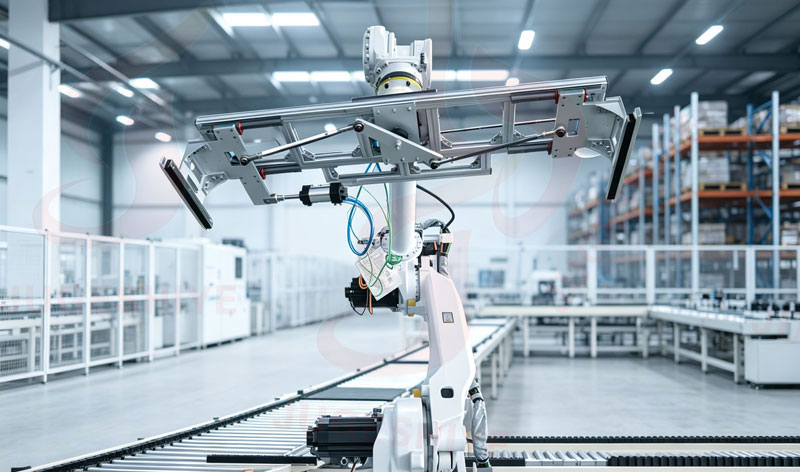
机器人自动上下料系统
机器人自动上下料系统主要由工业机器人本体、定制抓取夹具、料仓 / 工件定位机构、PLC 控制系统、传感器信号交互模块组成。其核心工作原理,不是简单的 “抓取 搬运 放下”,而是和激光机、锁螺丝机、加工机床等外部设备做信号握手,实现多设备联动协同。
完整工作流程分为六个环节:
1.上料检测:光电传感器、位置传感器检测待加工工件是否到位,向机器人控制系统反馈信号;工件位置、姿态确认无误后,才下发启动指令。
2.抓取取料:机器人接收信号运动至取料位置,专用夹具完成夹紧抓取;系统实时读取夹具压力信号,确认工件抓取牢靠,防止搬运途中掉落。
3.工位对接交互:机器人移动至加工设备工位,向激光穿孔机 / 自动锁螺丝机发送就绪信号;加工设备反馈工位空闲信号之后,机器人才执行工件放置、定位压紧。
4.加工等待协同:当设备执行激光穿孔、锁螺丝作业时,机器人进入等待监听状态,不会随意移动;加工完成后,工艺设备向机器人输出加工完成信号。这就是产线 “上下协调” 的关键,避免机器人和加工设备动作冲突,防止撞机。
5.工序转运:收到加工完成信号,机器人再次抓取工件,转运至下一道工序工位,重复完成信号对接、工件放置。多工序场景下循环执行该逻辑。
6.成品下料:全部工艺完成,机器人将成品搬运至下料区,完成一个工作循环,随即回到取料原点,等待下一组工件信号。
以我们模压托盘项目举例:机器人需要先后对接激光穿孔工位、自动锁螺丝工位,两套工艺设备的启动、停止信号全部汇总至总控系统。机器人不会盲目动作,每一次转运都要等待上一道工序完工反馈,实现设备之间有序配合。
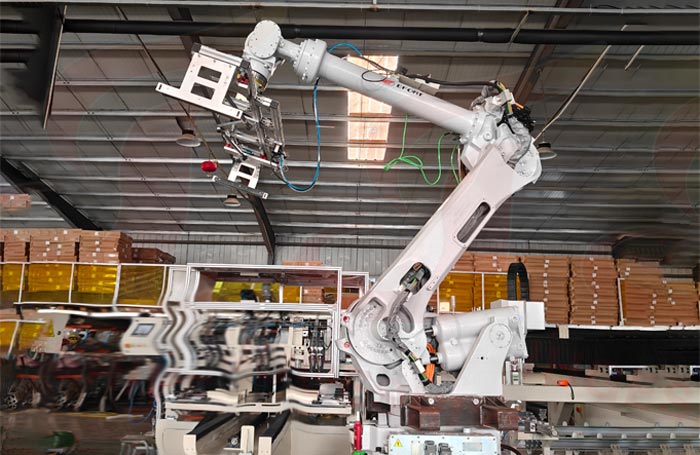
聚格为客户定制设计的模压托盘项目
整套系统的难点不在于机器人本身,而在于非标场景下的信号适配与节拍匹配。不同设备品牌、不同工艺节拍,需要做程序调试,平衡机器人运动速度与设备加工时长,避免出现设备等待机器人,或是机器人闲置等设备的浪费情况。
于经理 130 6402 1716
服务热线